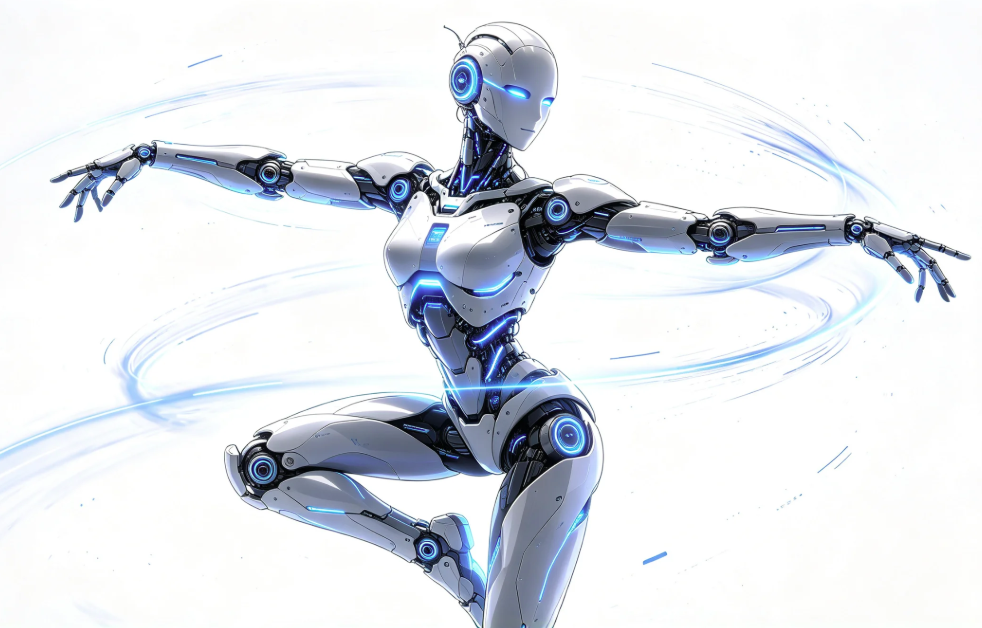
На сцене гуманоидные роботы двигаются в такт музыке, изгибают туловище, машут руками, шагают и крутятся. Их движения непрерывные и изящные, они точно попадают в ритм, даже могут выступать в групповом танце вместе с человеческими танцорами. Многие зрители поражаются гибким танцевальным движениям и ошибочно полагают, что роботы просто выполняют заранее написанный фиксированный сценарий движений и механически копируют их с помощью моторов и редукторов. На самом деле запрограммированные заранее движения обычно получаются скованными. Робот легко упадёт, если пол слегка неровный или центр тяжести сместится. Беспрерывное и естественное танцевальное представление робота основано на сети датчиков, расположенных по всему телу. Эти датчики постоянно отслеживают позу, силовое состояние и окружающую среду, корректируют движения в реальном времени через миллисекундную обратную связь замкнутого контура, как человек, который координирует мышцы всего тела для танца благодаря чувствительным нервам. Датчики выступают в роли вестибулярного аппарата, осязательной кожи и глаз робота — это невидимая сила, стоящая за ловкими танцевальными движениями.
В составе всего комплекса датчиков инерциальный измерительный модуль (ИИМ, IMU) является ядром поддержания динамического равновесия во время танца, аналогично вестибулярной системе внутри человеческого уха, отвечающей за восприятие равновесия. ИИМ обычно объединяет трёхосевой акселерометр, трёхосевой гироскоп, некоторые модели также оснащаются магнитометром. Он способен одновременно собирать данные об ускорении, угловой скорости вращения и пространственной ориентации туловища робота с частотой дискретизации в сотни герц. Это означает, что каждую секунду на контроллер отправляются сотни наборов данных о позе. Танец кардинально отличается от обычной ходьбы. В танце происходят быстрые смещения центра тяжести: стояние на одной ноге, широкие изгибы таза, вращение на месте и приземление после прыжка. Центр тяжести меняется мгновенно, алгоритмы статического равновесия не справляются с такими ситуациями. Когда робот изгибает талию и машет руками, инерция верхней части тела смещает центр тяжести. ИИМ сразу фиксирует изменения угла наклона туловища и скорости вращения, передаёт данные в блок управления движением. Контроллер быстро рассчитывает компенсирующий момент, необходимый для суставов таза, колена и лодыжки, корректирует угол суставов, чтобы противостоять тенденции к опрокидыванию, вызванной инерцией. Без обратной связи в реальном времени от ИИМ робот потеряет опорные данные о позе во время вращения, постепенно наклонится и упадёт. Даже простые покачивания из стороны в сторону требуют постоянного контроля позы с помощью ИИМ для сохранения стабильности и управляемости всего комплекса движений.
Шестиосевые силовые датчики и датчики давления, установленные на подошвах, выполняют роль осязательных нервов на ногах робота и являются ключом к плавному перераспределению центра тяжести. Когда человек танцует, подошвы инстинктивно ощущают опорную силу от пола и регулируют распределение давления на стопе, чтобы плавно перенести вес с одной ноги на другую. Подошва гуманоидного робота оснащена шестиосевыми силовыми датчиками, которые одновременно определяют силы по трём направлениям и моменты по трём направлениям. Они точно измеряют опорную силу, трение и момент, воздействующие на подошву со стороны пола, а также вычисляют положение центра давления. Когда робот поднимает ногу для танца и стоит на одной ноге, силовой датчик подошвы передаёт величину опорной силы в реальном времени. Контроллер корректирует угол наклона лодыжки, чтобы удержать центр давления в пределах опорной зоны подошвы и предотвратить опрокидывание. В момент приземления во время танца ударная сила резко возрастает. Шестиосевой силовой датчик мгновенно регистрирует ударную нагрузку и быстро регулирует момент моторов ног для амортизации, предотвращая вибрации от жёсткого приземления. Многие удивляются, почему робот стабильно танцует на сцене с небольшими неровностями поверхности. Это происходит потому, что силовые датчики подошвы обнаруживают малые изменения высоты пола и адаптивно корректируют опору ног, делая переходы между движениями мягкими, без резких рывков.
Высокоточные энкодеры, установленные на каждом суставе, отслеживают положение и скорость вращения каждого сустава, обеспечивая точное воспроизведение траектории движений конечностей. Танцевальные движения включают тонкое управление конечностями: высота подъёма рук, амплитуда махов руками и угол сгибания колен имеют строгие требования. Каждый приводной сустав оснащён высокоточным энкодером, который измеряет текущий угол поворота и скорость вращения сустава в реальном времени и постоянно сравнивает его с заранее заданной танцевальной траекторией. Если мотор испытывает нагрузочное возмущение и реальный угол сустава отклоняется от целевого, энкодер немедленно сообщает об ошибке, контроллер корректирует выходную мощность мотора, чтобы руки, туловище и ноги двигались по заданной траектории. Благодаря непрерывной обратной связи по положению от энкодеров такие движения, как подъём и мах руками, получаются связными, без задержек или смещения положения.
Визуальные датчики и лидары решают задачу восприятия окружающей среды и играют важную роль в групповых танцах. Бинокулярные глубинные камеры и 3D-лидар выступают в роли глаз робота. Они строят трёхмерную модель сцены, определяют границы сцены, положение человеческих танцоров и соседних роботов, а также вычисляют относительные расстояния в реальном времени. При сольном выступлении визуальные датчики помогают роботу определить своё положение на сцене и не позволяют ему выйти за пределы выступающей зоны во время танца. При групповом танце нескольких роботов система зрения и лидар отслеживает положение роботов-партнёров, автоматически корректирует построение, чтобы избежать столкновений, и выполняет синхронные слаженные движения. Одновременно визуальное восприятие помогает корректировать дрейф позы, возникающий из-за ИИМ. При длительном выступлении инерциальные датчики накапливают небольшие ошибки, визуальные данные периодически корректируют информацию о положении и позе для стабильности всего представления.
Гибкие тактильные датчики часто размещаются на руках робота и активируются, когда для танца нужно держать платок или реквизит. Когда человек танцует с реквизитом, он полагается на осязание для регулировки силы захвата: слишком сильное сжатие повредит реквизит, а недостаточная сила приведёт к его выскальзыванию. Руки робота, оснащённые гибкими тактильными датчиками, определяют распределение давления на контактной поверхности и регулируют зажимной момент рук в реальном времени для надёжного удержания реквизита, выполняют детали танца, такие как махи и броски реквизита, делая представление более живым.
Однако плавный танец невозможен только за счёт раздельной работы разных датчиков. Технология слияния данных множества датчиков является ключом к объединению всей информации восприятия. Данные, собранные ИИМ, силовыми датчиками, энкодерами и камерами, имеют собственные ограничения: ИИМ накапливает дрейф при долгой работе, силовые датчики подошвы чувствительны к вибрационным помехам, точность визуальных датчиков снижается при ярком освещении. Контроллер робота объединяет и обрабатывает информацию из множества источников датчиков, взаимно компенсируя недостатки, строит полную модель состояния самого робота и получает наиболее достоверные данные о позе, положении и силах. Затем он выдаёт команды управления моторами через алгоритм полнотелой динамики, формируя полноценную замкнутую систему управления. Весь процесс восприятия, вычислений и отправки команд занимает всего несколько миллисекунд. Во время танца робот постоянно воспринимает, вычисляет и корректирует движения, а не просто механически воспроизводит фиксированные действия. Это основная причина, почему его движения выглядят плавными.
Многие путают запись движений и восприятие в реальном времени. На этапе исследований и разработок инженеры записывают движения человеческих танцоров с помощью систем захвата движения и преобразуют траектории суставов человеческого тела в опорные траектории для робота. Это лишь создаёт шаблон движений для робота. При реальном выступлении на сцене небольшие деформации пола сцены, изменение характеристик из-за нагрева моторов и воздушные помехи будут мешать выполнению движений. Шаблон служит только ориентиром. Стабильность и плавность итоговых движений полностью зависят от обратной связи датчиков в реальном времени для динамической корректировки. Без замкнутой обратной связи от датчиков робот сможет выполнять движения лишь короткое время в идеальных условиях. Движения будут искажаться, или робот упадёт при малейших помехах.
Постоянное развитие технологий датчиков расширяет выразительные возможности танцев роботов. Первые гуманоидные роботы имели низкую частоту дискретизации датчиков и недостаточную точность силового восприятия. Они могли выполнять только простые шаги со скованными движениями и не справлялись с динамичными танцевальными элементами с крупными движениями тела. Благодаря прорывам в миниатюризированных МЭМС-инерциальных датчиках, малогабаритных шестиосевых силовых датчиках и высокоскоростном оборудовании визуального восприятия, а также оптимизации алгоритмов слияния множества датчиков и полнотелого динамического управления роботы могут выполнять сложные танцевальные элементы: вращения, прыжки и широкие махи конечностями, плавность движений всё больше приближается к человеческой.
Танец робота по сути является наглядной демонстрацией биомиметического восприятия и технологий управления движением. Моторы и редукторы выступают мышцами и скелетом робота, а разнообразные датчики формируют нервную систему, позволяющую роботу воспринимать себя и внешний мир. Сеть датчиков фиксирует позу тела, силы от пола и изменения окружающей среды в реальном времени. Контроллер быстро объединяет все данные восприятия и динамически оптимизирует команды движения для каждого сустава, постоянно подавляя внешние помехи для стабильного переноса центра тяжести и плавных движений конечностей. В будущем, при дальнейшем повышении точности тактильных, силовых и инерциальных датчиков, а также непрерывной оптимизации алгоритмов слияния данных восприятия, гуманоидные роботы смогут исполнять больше стилей танца и демонстрировать более естественные и гибкие движения во множестве сценариев.


